Loading files
This file is pinned to the selected release. Download the original to open it in your design tool.
# 🥽 AI智能眼镜
> [!IMPORTANT]
> # 🚧 更多的资料正在补充中 🚧
**一个基于Linux的开源智能眼镜平台,适用于医疗、工业、教育和消费应用**
**中文** | [English](README.md)
[](https://github.com/ezxrdev/OpenSource-Ai-Glasses/actions)
[](LICENSE)
[](https://github.com/Iam5tilllearning/OpenSource-Ai-Glasses/releases)
---
<img width="1024" height="747" alt="image" src="https://github.com/user-attachments/assets/af4de9f5-f502-4a74-8a2a-f5a762ff83b9" />
## 📋 项目概述
这是一个基于Linux的开源智能眼镜工程,目前处于早期阶段,文档完善度45%。
**开发者交流群**(微信扫码加入)| **联系作者**: iam5tilllearning@foxmail.com
<img width="200" alt="微信开发者交流群" src="docs/Images/weixin.png" />
## 🛒 获取开发套件
[**点击这里购买开发套件**](https://item.taobao.com/item.htm?id=1007109700786) — *预装固件,开箱即用*
> [!CAUTION]
> **固件兼容性提示**:v0.6.1 版本固件**仅适配 2026年1月1日之后生产的硬件**。如果您的设备是在此日期之前购买/生产的,请使用 v0.6.0 及更早版本的固件。
## ✅ 当前版本概要 (v0.6.1)
- 适配固件版本:v0.6.1。兼容 2026年1月1日之后生产的新硬件。开机会进入网络配置模式,配置完成后可以直接通过长按左侧镜腿按键进行ai对话
- 全新推出SDK,开发者可以基于SDK进行应用开发,从而避免了从0开发linux程序的难度,不需要去管理多个硬件的并行操作,不需要去处理ISP、音频设备等等让人困扰的东西,只需要专注于上层业务逻辑。
- **GPIO事件订阅**:支持多进程并发监听按键事件,提供异步回调机制,延迟低于13ms
- **摄像头高效调用**:基于共享内存的零拷贝图像传输,支持JPEG和NV12格式,支持多客户端同时访问
- **音频播放控制**:提供基于Unix Socket的音频控制接口,支持音量调节和采样率配置
- **进程间通信**:封装了基于Unix Domain Socket的可靠通信机制
- **系统日志**:提供统一的日志接口,包含精确的毫秒级时间戳
<details>
<summary>📜 版本历史概要</summary>
### v0.6.1
- 适配固件版本:v0.6.1
- 兼容 2026年1月1日之后生产的新硬件
### v0.6.0
- 适配固件版本:v0.6.0
- 全新推出SDK
### v0.5.0
- 适配固件版本:v0.5.0
- 实现了完整的WiFi配网逻辑
- 详细的音频提示
### v0.4.0
- 基于核心server封装了一套SDK
- 开发者可以基于这套SDK实现拍照、GPIO、录音等功能
### v0.3.1
- 实现了系统哨兵
### v0.3.0
- 实现了核心server,负责拍照、GPIO、录音以及新版的AI对话
### v0.2.3
- 优化排线槽布局
### v0.2.2
- 修改眼镜前框模型,预留光机位置和波导片位置
### v0.2.1
- 修改镜腿模型,确定音腔和天线腔
### v0.2.0
- 第一版镜框3D打印成型
### v0.1.1
- 大量优化了AI对话的延迟,首包端到端延迟1s左右
### v0.1.0
- 实现了基础的AI对话
</details>
## 🔍 硬件布局
<img width="800" alt="硬件布局图" src="docs/Images/布局图.png" />
## ✨ 核心特性
- 🖥️ **显示**: 30°FOV 640×480单色单目显示(选配)
- 📸 **摄像头**: 1080P录像
- 🔊 **音频**: 麦克风 + 扬声器
- 📡 **连接**: WiFi 802.11b/g/n、蓝牙5.3、USB 2.0
- ⚡ **性能**: 单Cortex-A7核,8GB存储
- 🔋 **续航**: 180mAh电池,听歌2小时,显示3小时,录像45分钟
- ⚖️ **重量**: 仅43g
- 🧠 **传感器**: 选配地磁传感器、IMU
- 🐧 **系统**: 嵌入式Linux系统
## 🚀 快速开始
> **💡 提示**: 您收到的设备已预装固件,可直接使用。只有在需要修改固件或升级系统时才需要重新编译和烧录固件。
### 使用Docker开发环境(推荐)
推荐使用Docker作为开发环境,支持固件开发和应用程序开发。从v0.6.1开始,项目仅提供Bare镜像。
> **说明**: Bare镜像不包含系统SDK,需要将宿主机的系统SDK目录挂载到容器中。这种方式适合使用VS Code、Claude Code、Cursor等IDE进行开发,可以享受代码智能提示、AI辅助编程等功能。
```bash
# 拉取镜像
docker pull aiglasses/rk-rv1106b-bare:v0.6.1
# 下载并解压系统SDK(下载地址:[国内用户](https://pan.quark.cn/s/efe46ae65bfd) | [海外用户](https://drive.google.com/drive/folders/1mZnHhKv-sV4owZLXMEmUNvj3Vq2AGbXa?usp=drive_link))
# 将SDK解压到本地目录,例如:~/DockerMountPoint/aiglass_dev_env
# 运行容器并挂载系统SDK目录
docker run -it \
-v /path/to/aiglass_dev_env:/opt/aiglass_dev_env \
--name rk1106_dev \
aiglasses/rk-rv1106b-bare:v0.6.1 bash -l
# 编译固件(仅在需要修改系统时)
./build.sh
# 拷贝固件到本机(仅在需要烧录时)
docker cp rk1106_dev:/opt/aiglass_dev_env/output/image/update.img ./update.img
```
> **提示**: 如果您需要重新进入已退出的容器,请运行 `docker start rk1106_dev` 启动容器,然后使用 `docker exec -it rk1106_dev bash -l` 进入。
详细说明请查看 [Docker部署指南](docs/DOCKER_DEPLOYMENT.md)
**固件烧录**: 固件编译完成后,请参考 [固件烧录指南](docs/FIRMWARE_FLASHING.md) 将固件烧录到设备。
**应用开发**: Docker环境提供了完整的开发工具链,可用于开发用户级应用程序。详细说明请查看 [应用开发指南](docs/APPLICATION_DEVELOPMENT.md)。
## 📖 使用指南
### 1. 配网模式
- **自动进入**:设备开机未连接网络时会自动进入配网模式。
- **手动进入**:任何时刻连续短按按键10次,可主动进入配网模式。
### 2. AI对话
- **操作方式**:配网完成后,长按左侧镜腿按键开始说话,松开结束,等待AI回复。
## 📦 SDK开发
本项目提供了一套完整的C/C++ SDK,开发者可以基于此SDK轻松调用底层的硬件能力,开发自己的应用程序。
**SDK核心功能:**
* **GPIO事件订阅**:低延迟获取按键等GPIO事件
* **摄像头调用**:通过共享内存零拷贝获取图像数据
* **音频播放控制**:控制音频播放,支持TTS
* **进程间通信**:基于Unix Domain Socket的可靠通信
**SDK位置**:[`SDK/ai_glass_sdk`](SDK/ai_glass_sdk)
**资源导航:**
* 📖 [SDK说明文档](SDK/ai_glass_sdk/README.md) - SDK的详细说明和使用方法
* 📚 [API参考文档](SDK/ai_glass_sdk/docs/README.md) - 详细的API说明
* 💡 [示例程序](SDK/ai_glass_sdk/examples) - 包含GPIO、摄像头、音频等功能的完整示例代码
**集成指南:**
请参考 [SDK README](SDK/ai_glass_sdk/README.md#3-集成到自己的项目) 中的"集成到自己的项目"章节,了解如何在您的应用中链接和使用SDK。
## 🏗️ 系统架构
<img width="1200" height="1050" alt="image" src="https://github.com/user-attachments/assets/d03538c1-3e09-415f-ae2c-9dd26f1a42e5" />
## 📚 文档
- [📖 用户使用手册](docs/USER_GUIDE.md) - 眼镜组装完毕之后读这个
- [🐳 Docker部署指南](docs/DOCKER_DEPLOYMENT.md) | [English](docs/DOCKER_DEPLOYMENT.en.md)
- [💻 应用开发指南](docs/APPLICATION_DEVELOPMENT.md) | [English](docs/APPLICATION_DEVELOPMENT.en.md)
- [⚡ 固件烧录指南](docs/FIRMWARE_FLASHING.md) | [English](docs/FIRMWARE_FLASHING.en.md)
## 🛠️ 开发
### 从源码构建
```bash
# 安装依赖
待完善
```
### 开发工具
- **IDE**: VS Code with C/C++ extension
### API概述
```c
待完善
```
## 🎯 应用场景
### 🏥 医疗应用
<details>
<summary>医疗AI智能眼镜场景</summary>
#### 智能识别患者身份与信息
医生或护士一进入病房,眼镜通过人脸识别或腕带扫描,瞬间在视野角落显示患者姓名、床号、主要诊断、过敏史和关键生命体征,无需反复查阅病历夹或电脑。
#### 实时生命体征监测与预警
眼镜能实时读取并整合床旁监护仪、输液泵等设备数据。一旦患者心率、血氧、血压等指标出现异常波动,系统会立即在视野中高亮警示,并通过骨传导耳机发出轻柔但明确的预警声。
#### 辅助操作与规程核对
在执行输液、给药等操作时,眼镜的摄像头会自动扫描药品条码与患者腕带,核对"三查七对"信息。若发现药物剂量错误、患者不匹配或存在过敏风险,会立即以醒目方式弹出警告,杜绝医疗差错。
#### 无接触调阅与记录信息
医生进行查房或操作时,可通过语音指令或手势,在空中虚拟调阅患者的电子病历、影像报告(如CT/MRI),并将口述的查房记录实时转为文字存入系统,实现"所见即所记",极大解放双手。
#### 远程专家协作与指导
在复杂会诊或紧急抢救时,低年资医生可第一视角共享实时画面给远端专家。专家可在共享画面上进行标注、圈出重点,并通过语音通讯进行指导,如同专家亲临现场,提升基层医疗水平。
</details>
### 🏭 工业应用
<details>
<summary>变电站应用场景</summary>
#### 看懂操作票
甭管是纸质的还是电子的操作票,眼镜一扫,它能自己把上面的关键信息(比如要操作哪个设备、是合上还是断开)给提取出来,不用我再去一个字一个字地手动输入核对。
#### 认识现场设备
戴着眼镜在变电站里走,它就像个老巡检员一样,能通过摄像头和AI实时认出眼前的是断路器、隔离开关还是接地刀闸。
#### 有安全规矩
系统内置了所有的电力安全规程和"五防"逻辑。能把我刚才识别的操作指令和现在眼前看到的真实设备状态进行比对,判断我下一步操作会不会出事。
#### 及时开口提醒
一旦它发现我可能要走错间隔、或者要操作错误的设备,马上就会用声音警告,比如"错误!这是102开关,请核对!",阻止犯错。整个过程必须是实时的,不能有延迟。
#### 在现场独立干活
所有的计算和判断都支持本地部署,确保在网络不稳定的急诊或ICU区域功能不受影响。
</details>
<details>
<summary>维修场景</summary>
#### 实时视频通话与画面共享
现场维修人员通过眼镜摄像头,将故障设备的第一视角实时视频共享给后方的专家团队。专家无需亲临现场,即可如亲眼所见,精准把握现场状况。维修时解放双手。
#### AR标注与实时指导
专家可以在共享的视频画面上进行AR标注(如画圈、箭头指示、文字注释),直接"投射"到现场人员的视野中,精确指导其"拧这个螺丝"、"测量那个点的电压",极大提升沟通效率。
#### 多方会诊与知识沉淀
支持多位专家同时接入一个视频会话,进行"多方会诊",快速解决复杂难题。整个指导过程可录制存档,形成针对特定故障的维修案例库,用于后续培训。
#### 文件与图纸即时调阅
现场人员可通过语音指令,请求专家远程推送图纸、手册或3D模型等文件。专家可将资料直接发送并显示在维修人员的眼镜视野一侧,边看边操作。
</details>
### 🎓 教育应用
<details>
<summary>AR智能作业指导与流程确认</summary>
#### 可视化操作清单
将复杂的SOP(标准作业程序)分解为一步步的AR指令,直接叠加显示在操作员视野中的真实设备上。当前需要执行的操作步骤会高亮提示,完成一步,自动进入下一步。
#### 工具与物料识别
眼镜能识别操作员拿起的是否为当前步骤指定的工具或物料。若拿错,会立即发出警示,防止因使用错误工具导致的设备损坏或装配问题。
#### 自动步骤确认与记录
系统通过视觉识别自动判断某个步骤是否已完成(如"螺丝已拧紧"、"线缆已插接到位"),并自动记录完成时间和操作员信息,实现无纸化且防错的流程确认。
#### 手忙时语音导航
在操作员双手被占用时,可通过语音指令"下一步"、"上一步"、"重复"来控制指导流程的播放,完全解放双手,聚焦于操作本身。
#### 新人培训与技能传承
新员工可依靠AR指导快速上岗,减少培训成本和出错率。老师傅的最佳实践和操作技巧也能通过AR流程固化下来,实现高效的知识传承和标准化作业。
</details>
## 🤝 贡献
我们欢迎各种形式的贡献!
### 如何贡献
> [!IMPORTANT]
> **克隆目录要求**:如果您需要编译 `src` 或 `samples` 目录下的代码,**必须将本项目克隆到 `aiglass_dev_env` 目录下**。这是因为编译系统依赖于与系统 SDK 的相对路径关系。
>
> 正确的目录结构示例:
> ```
> ~/DockerMountPoint/aiglass_dev_env/
> ├── OpenSource-Ai-Glasses/ # 本项目
> ├── luckfox-pico/ # 系统SDK
> └── ...
> ```
1. 🍴 Fork 本仓库
2. 📥 克隆您的 Fork 到本地(注意:需要克隆到 `aiglass_dev_env` 目录下),并初始化 submodule
```bash
cd /path/to/aiglass_dev_env # 进入系统SDK所在的目录
git clone https://github.com/YOUR_USERNAME/OpenSource-Ai-Glasses.git
cd OpenSource-Ai-Glasses
git submodule update --init --recursive
```
3. 🌿 创建功能分支 (`git checkout -b feature/AmazingFeature`)
4. 💻 提交您的更改 (`git commit -m 'Add some AmazingFeature'`)
5. 📤 推送到分支 (`git push origin feature/AmazingFeature`)
6. 🔃 创建 Pull Request
### 开发领域
- 🐛 **Bug修复**: 报告和修复问题
- ✨ **新功能**: 提出并实现新功能
- 📚 **文档**: 改进指南和API文档
- 🧪 **测试**: 添加测试并提高覆盖率
- 🌐 **国际化**: 添加语言支持
## 📄 许可证
本项目采用 Apache License 2.0 许可证 - 查看 [LICENSE](LICENSE) 文件了解详情。
## 🙏 致谢
- [Linux Foundation](https://www.linuxfoundation.org/) 提供Linux操作系统支持
- [OpenCV](https://opencv.org/) 提供计算机视觉能力
- [BlueZ](https://www.bluez.org/) 提供蓝牙协议栈
- 社区贡献者和测试者
## 📞 联系我们
- **项目维护者**: [Iam5tilllearning](mailto:iam5tilllearning@foxmail.com)
- **问题反馈**: [GitHub Issues](https://github.com/Iam5tilllearning/OpenSource-Ai-Glasses/issues)
- **讨论**: [GitHub Discussions](https://github.com/Iam5tilllearning/OpenSource-Ai-Glasses/discussions)
## 🌟 Star历史
[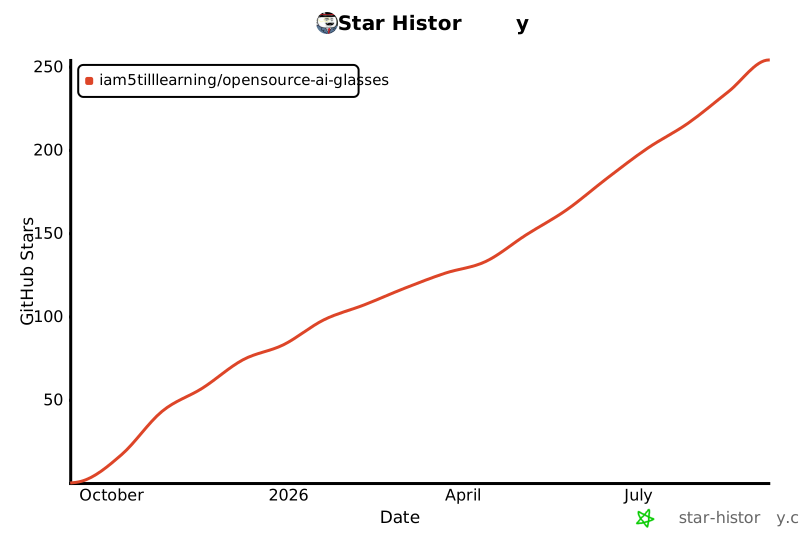](https://star-history.com/#Iam5tilllearning/OpenSource-Ai-Glasses&Date)
---
<div align="center">
**⭐ 如果这个项目对您有帮助,请给我们一个Star!**
由开源社区用❤️制作
</div>
---
**最后更新**: 2026-01-08 | **版本**: v0.6.1
0cf0aa44aThis file is pinned to the selected release. Download the original to open it in your design tool.